2026年9月29日、日経クロステック/日経Automotive主催の「E2E自動運転サミット」が開催された。今回のサミットでは、日系自動車メーカー、AIベンダー、Tier1、半導体商社、コンサルティング会社、損害保険会社など、自動運転の開発や事業化に関わる企業が登壇した。ニューラルネットワークで、周辺環境の認識から走行経路の計画・車両制御までを一体的に処理する「E2E(End-to-End)AI」。米中の競争を踏まえた日本企業の役割やサプライチェーンの変化、保険・インフラを含む社会実装と事業拡大の条件も議題となった。本稿では、全9セッションについてレポートする。
SESSION 01NVIDIA
次世代VLAモデル「Alpamayo」
車載最適化と安全構想の全貌
プロダクトマネジメント担当ディレクターMatt Cragun 氏
NVIDIAのMatt Cragun氏は、E2Eの自動運転向けAIモデル群「Alpamayo」を紹介した。従来の予測型モデルは一般的な走行パターンの模倣学習に優れる一方、未学習のエッジケースへの対応に課題があった。これに対しAlpamayoは、走行状況や文脈を段階的に推論し、リアルタイムで最適な走行軌道に修正するという。
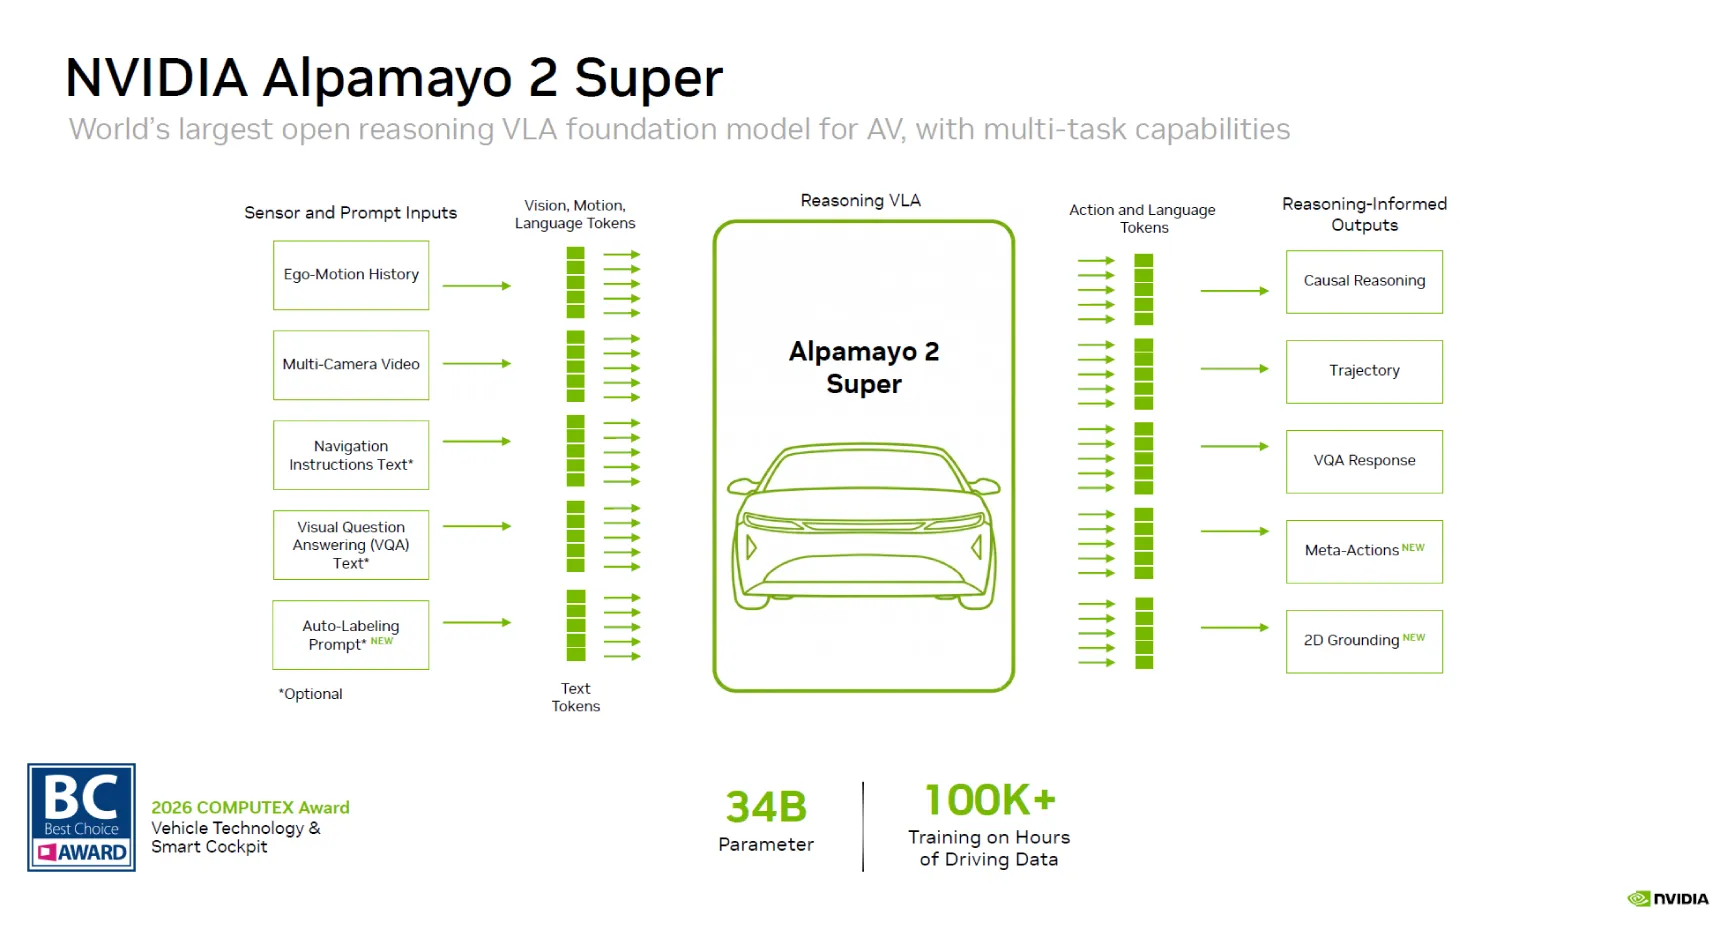
2026年8月発表の「Alpamayo 2 Super」は、340億パラメータの大型モデルであり、推論バックボーン「Cosmos Reason」などを搭載している。AIが判断した制御の理由や認識内容を言語・論理的に説明できる仕組みを備える点が大きな特徴だ。車載化にあたっては、知識蒸留(ディスティレーション)と量子化技術により、約20億パラメータ程度の車載向けモデルへ軽量・最適化される。
車載アーキテクチャでは、DRIVE AGX Thor及び「Safe by Design」設計のDRIVE OSを基盤とし、従来型の「クラシカルスタック」と推論型の「リーズニングスタック」がそれぞれ生成した軌道を「調停層(アービトレーション)」がリアルタイムに評価・選定する安全構造を採用した。
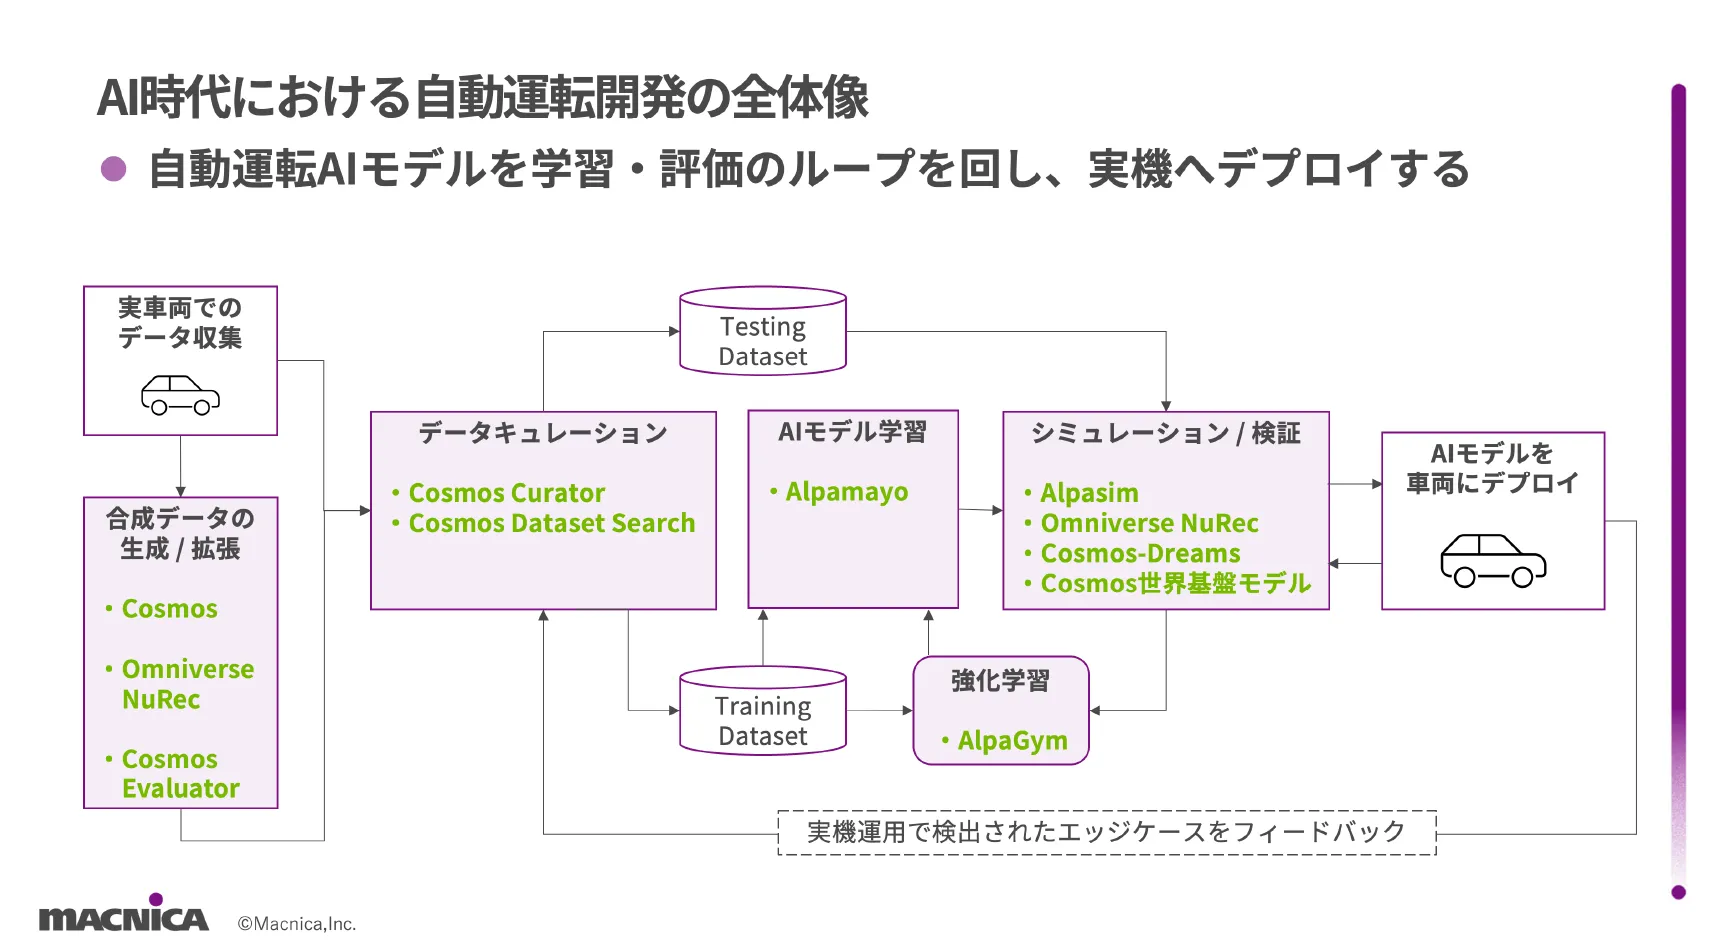
さらに開発基盤として、Pythonベースのシミュレーター「AlpaSim」や強化学習環境「AlpaGym」などを、商用利用可能なオープンソースとして無償提供する方針を示した。モデルから学習環境までを一括提供することで、各社の自動運転開発への参入と開発期間の短縮を強力に支援する考えだ。
SESSION 02住商アビーム自動車総合研究所
米中フィジカルAI覇権競争の行方
日米連携でつかむ日本の成長機会
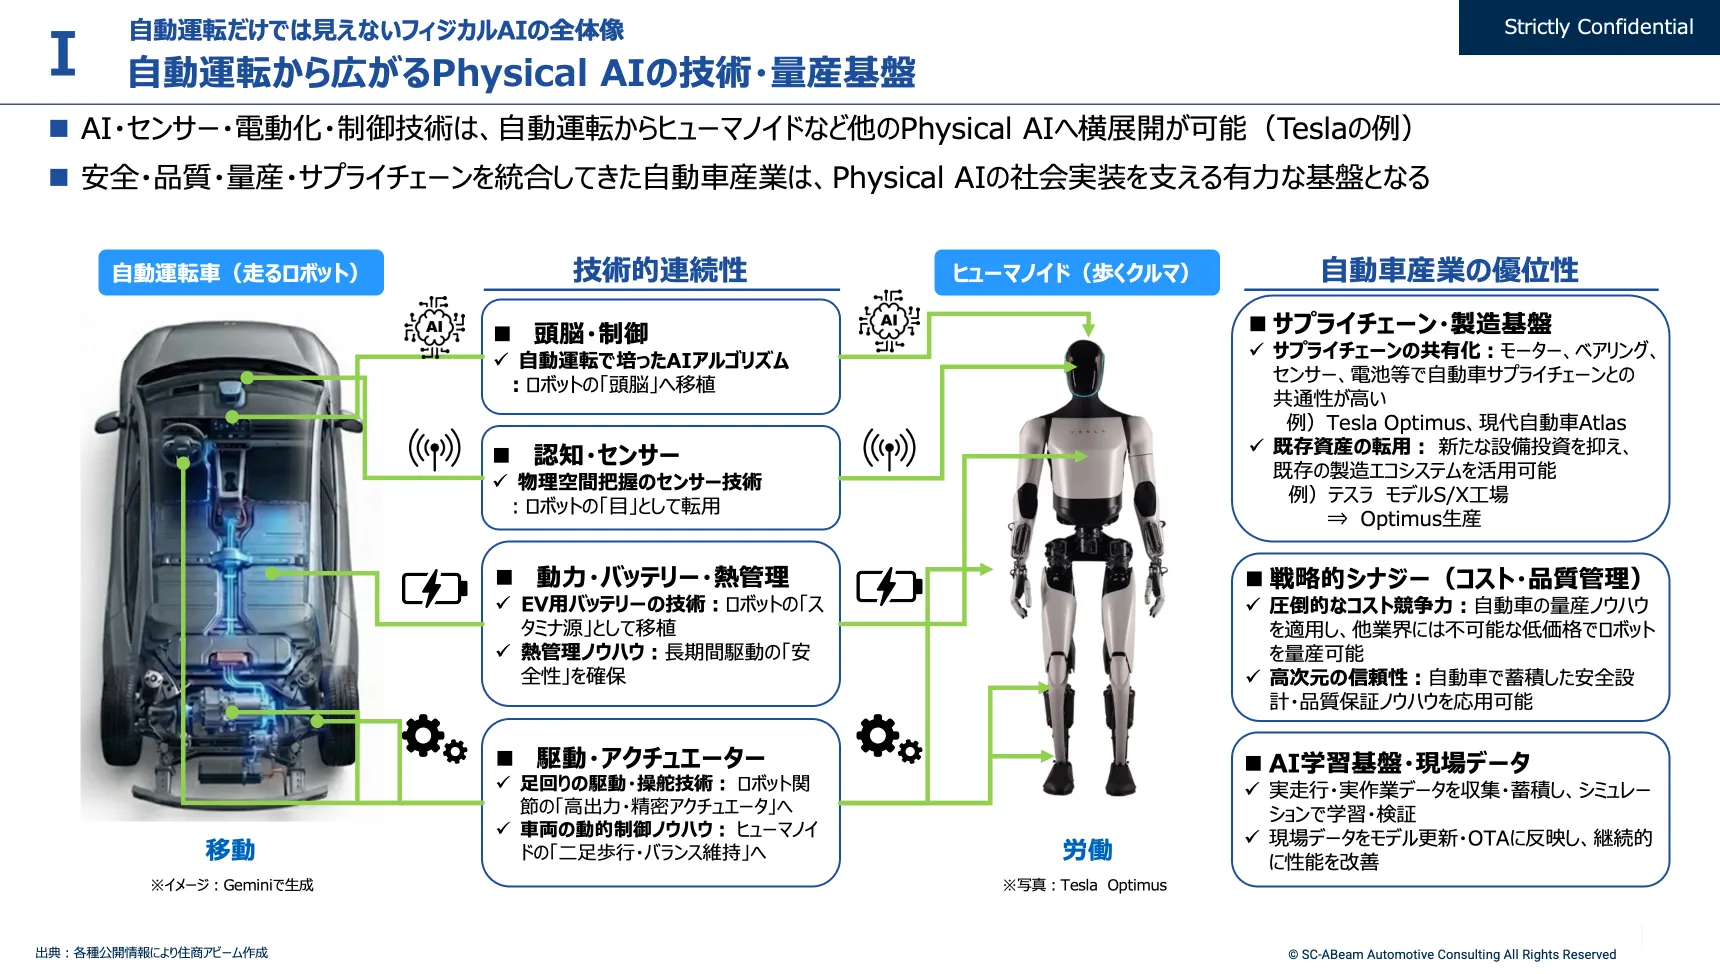
朴宰徹氏は、フィジカルAIの主な応用分野として、自動運転車(走るロボット)とヒューマノイド(歩くクルマ)を提示。両者の技術・供給網の共通性を示し、テスラや現代自動車が両分野に取り組む背景を説明した。自動運転では、米国は資本力と計算資源を背景に、基盤モデルやWaymo等のロボタクシーで先行。一方、中国は競争・成果重視の政策、巨大市場、豊富な理工系人材、新技術への高い社会受容性を背景に、ロボタクシーやL2++、無人物流、ドローン物流の実装が進むと説明した。
フィジカルAIの性能向上には、実際の走行データを収集し、学習・検証・改善へ回す「データフライホイール(Data Flywheel)」の構築が重要だと指摘。また、先端GPUなどの対中規制を受け、中国がモデル軽量化やオープンソース戦略で自立化を進める現状に触れた。
本格的な産業化には、AI技術や資本に加え、先端部品・素材・ロボットの製造・量産基盤が不可欠と指摘。民生・軍事の両用途を持つフィジカルAIでは、安全で信頼できる供給網が重要となり、米国は製造力の強い同盟国との連携を重視するとした。2025年には日本・韓国それぞれと「Technology Prosperity Deal」を締結し、AIの開発・海外展開と供給網の強靱化を推進。自動車・産業用ロボットに強みを持ち、米国とのAI技術連携を深める日本に成長機会があると強調した。
SESSION 03チューリング
E2Eモデルで挑む市街地NOA
「かもしれない運転」と「言語」理解で難所を克服
チューリングの山口祐氏は、都内での無介入走行デモや長野県での雪道テストの映像を交え、同社が推進する市街地NOAの開発状況を紹介した。実証実験では、7台のカメラ、加速度計、NVIDIA Orinを搭載したミニバンを使用。カメラ映像の入力から経路予測・制御までを単一のAIモデルで処理するE2E型のアーキテクチャを採用している。
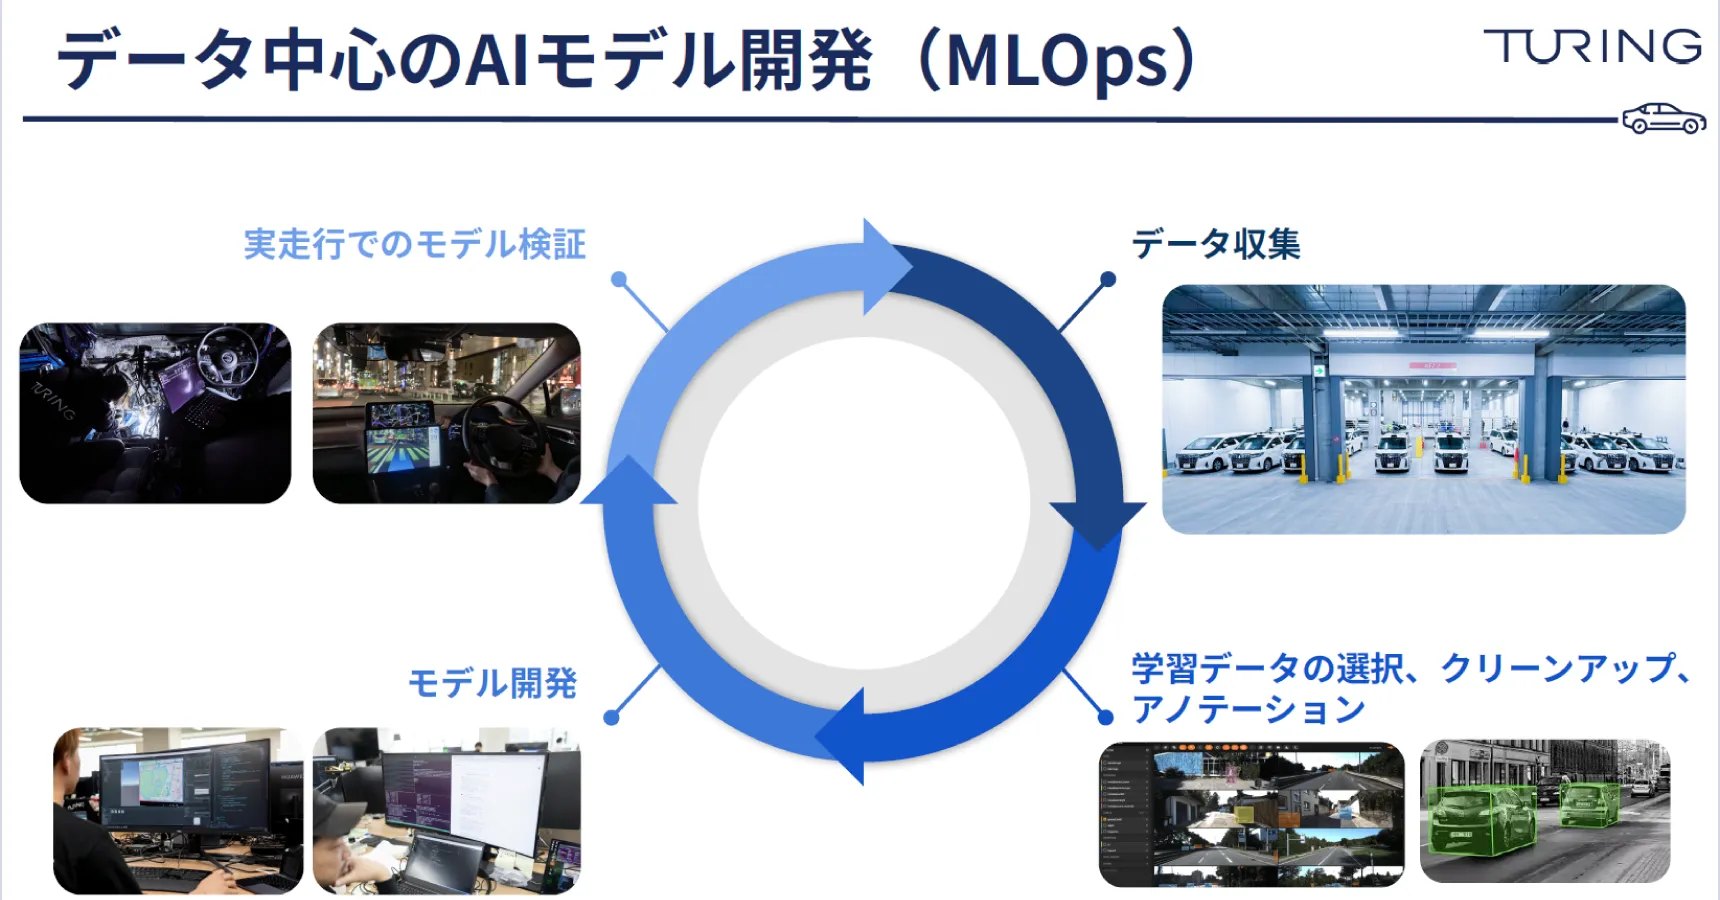
開発環境においては、独自のMLOpsと自社GPUクラスタを構築。GPUクラスタの計算能力は、同氏によるとスーパーコンピュータ「富岳」の約半分に相当するという。月に200以上のモデルを開発・検証し、収集データを迅速に学習に反映している。対象環境に合わせた追加学習を行わない「ゼロショット走行」や、長野県内での雪道走行の様子も披露し、高い汎用性を示した。
市街地走行の課題としては、複雑な交差点の通過、見通しの悪い路地からの歩行者の飛び出し、自転車や電動キックボードとの緻密な相互作用を挙げた。これらに対し、画像ではカメラ映像の死角を推測する「かもしれない運転」の判断ロジックをモデルに導入するアプローチを説明。さらに、人間との対話や判断理由の説明につなげるため、意味的理解の中間表現として言語を用いるインタフェースの重要性も示した。
SESSION 04パネルディスカッション
マクニカ×オモビオ
E2E開発で変わるOEM・Tier1・AIベンダーの連携
日本・韓国
製品開発・戦略部 部長横路 篤 氏
オートインサイト代表鶴原 吉郎
本セッションでは、E2Eの導入に伴う車載サプライチェーンの変化について議論された。OEMが仕様を提示し、Tier1が開発を一括受託する従来の構造に加え、SoCメーカーや新興AIベンダーなどが開発段階から連携する新たな形態が広がっている。
オモビオの横路篤氏は、Tier1として開発責任を担うインハウス開発、ホライズン・ロボティクスとの合弁会社「neueHCT(智駕新程)」を通じたE2E AI技術の導入、各種SoC・AIメーカーとの「サードパーティ提携」という3つの事業形態を説明した。顧客ニーズや対象市場のスピード感に応じ、これらを柔軟に使い分ける方針を示している。また、テスト走行中に気になった挙動を音声でタグ付けし、リアルタイムでクラウドに送信する「チケット」機能など、データ収集を支える現場の工夫も紹介した。
マクニカの小野寺彪斗氏は、従来のTier1向け半導体供給に加え、AI関連ではOEMへ直接提案する機会も増えていると述べた。さらに、AIモデルの学習・評価基盤の構築支援など、活動領域も広がっているという。特に「NVIDIA Cosmos™」を活用した合成データの生成やシミュレーション環境構築などへの支援要請が増えていると説明。
このほか、NVIDIAのオープンソースモデル「NVIDIA Alpamayo™ 」の国内での検証状況や、エッジケース(ロングテール問題)克服に向けた合成データの活用、さらにはE2E技術を既存ADAS(クルーズコントロールや自動駐車)の性能向上に応用する展望についても活発な意見が交わされた。
SESSION 05PwCコンサルティング
2030年代の自動運転市場と
拡大期における日本企業の課題
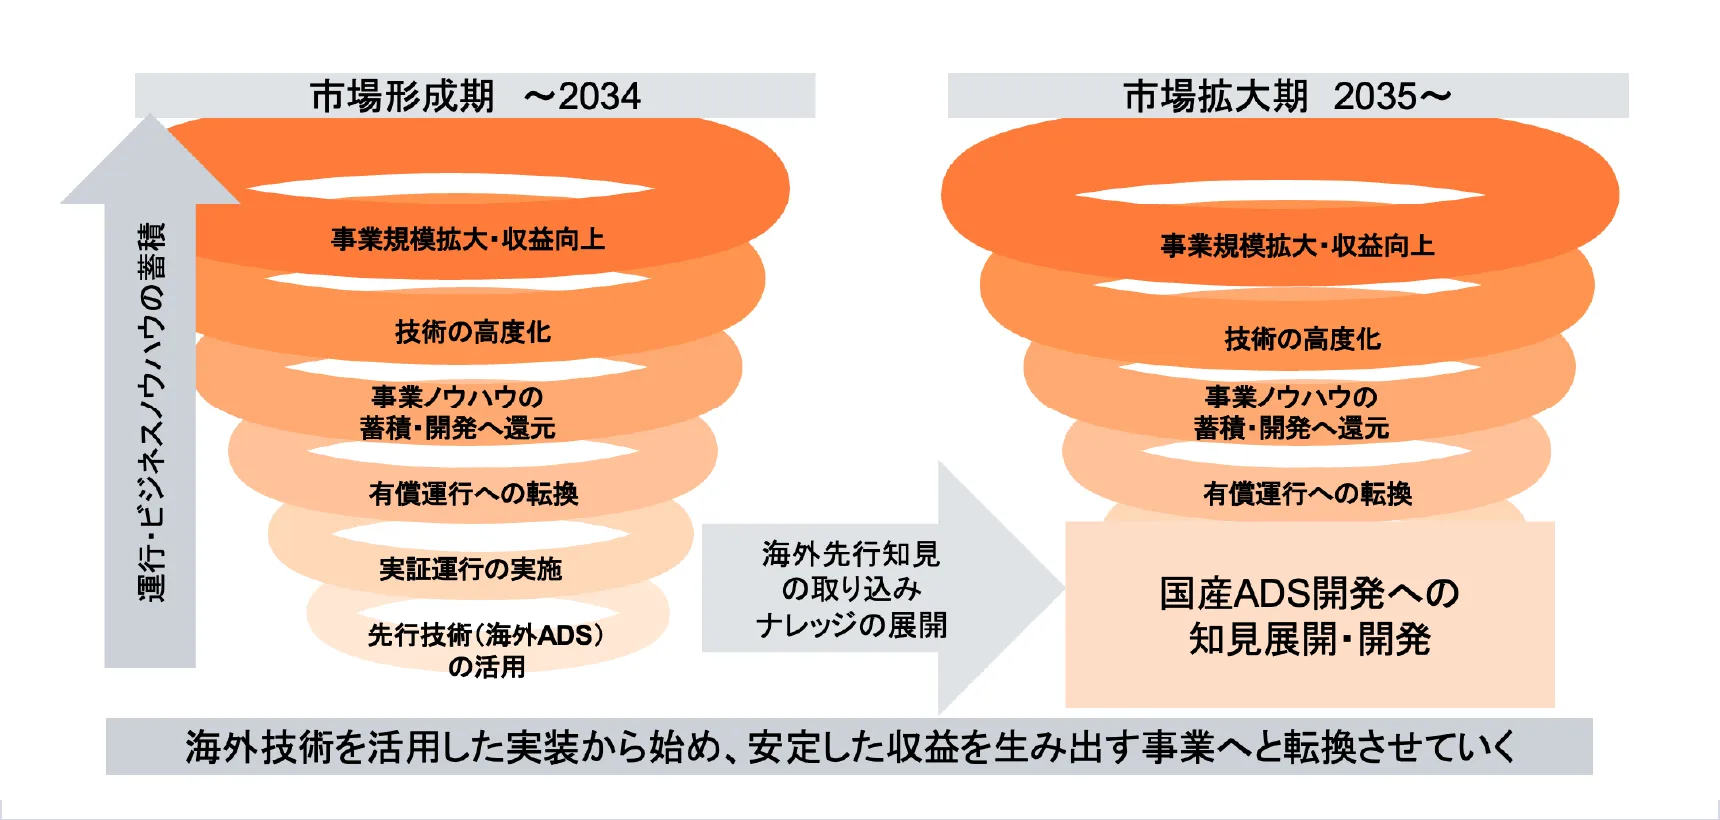
PwCコンサルティング合同会社の藤田裕二氏は、L2++(NOA)の急速な普及により、完全自動運転社会の到来予測が従来の「2040〜50年代」から「2030年代半ば」へ前倒しされる可能性が高いと述べた。米国では、広大なサービス提供エリアで日常的に運行しながらも、事故発生率を大きく減らしたケースが確認されたほか、運転席のない専用車両を展開するサービスが台頭。中国では300万円前後の大衆車へNOAの標準搭載が進んでいる。
開発においては、従来のルールベース(安全上の制約処理)とE2E AI(状況判断)を組み合わせた「ハイブリッド構成」が開発の主流となっている。市場の競争環境は、技術開発中心の「Phase 1(垂直統合モデル)」から、地域での事業性を競う「Phase 2(水平分業モデル)」へ移りつつあるが、藤田氏は「有償サービスを成立させる総合力」で日本も巻き返せると指摘する。
具体的な日本の勝ち筋として、2027年に発効が見込まれる国連規則UNR185(国連協定規則第185号)などを評価・運用に活用し、海外の先進ADS技術を取り入れ、国内での有償運行を早期拡大することを提案。運行データや安全管理ノウハウを開発に生かし、各社が「安全性、収益性、制度、社会受容性、運行体制」のどこを担うかを明確にすることが、日本の競争力につながると述べた。
SESSION 06損害保険ジャパン
レベル4の社会実装に向けた
責任の整理と保険・運行支援
損害保険ジャパンの渡部達也氏は、L2++の普及とL4の社会実装を見据え、事故発生時の責任関係と運行リスクへの対策を説明した。法制度面では、自動運転でも現行の自賠法に基づく「運行供用者責任」の枠組みを維持・適用することが基本方針になると説明した。
事故発生時の対応については、まず被害者救済を優先して迅速に保険金を支払う「Step 1」。その後、事故原因を究明し責任主体(メーカー等)へ代位求償を行う「Step 2」の2段階プロセスを提示。また、原因不明の事故やハッキング被害等にも迅速に対応できるよう「被害者救済費用特約」を任意保険に自動付帯するほか、実証実験や開発に関わる事業者を包括補償する「自動運転車両開発事業者等被保険者追加特約」の仕組みを紹介した。
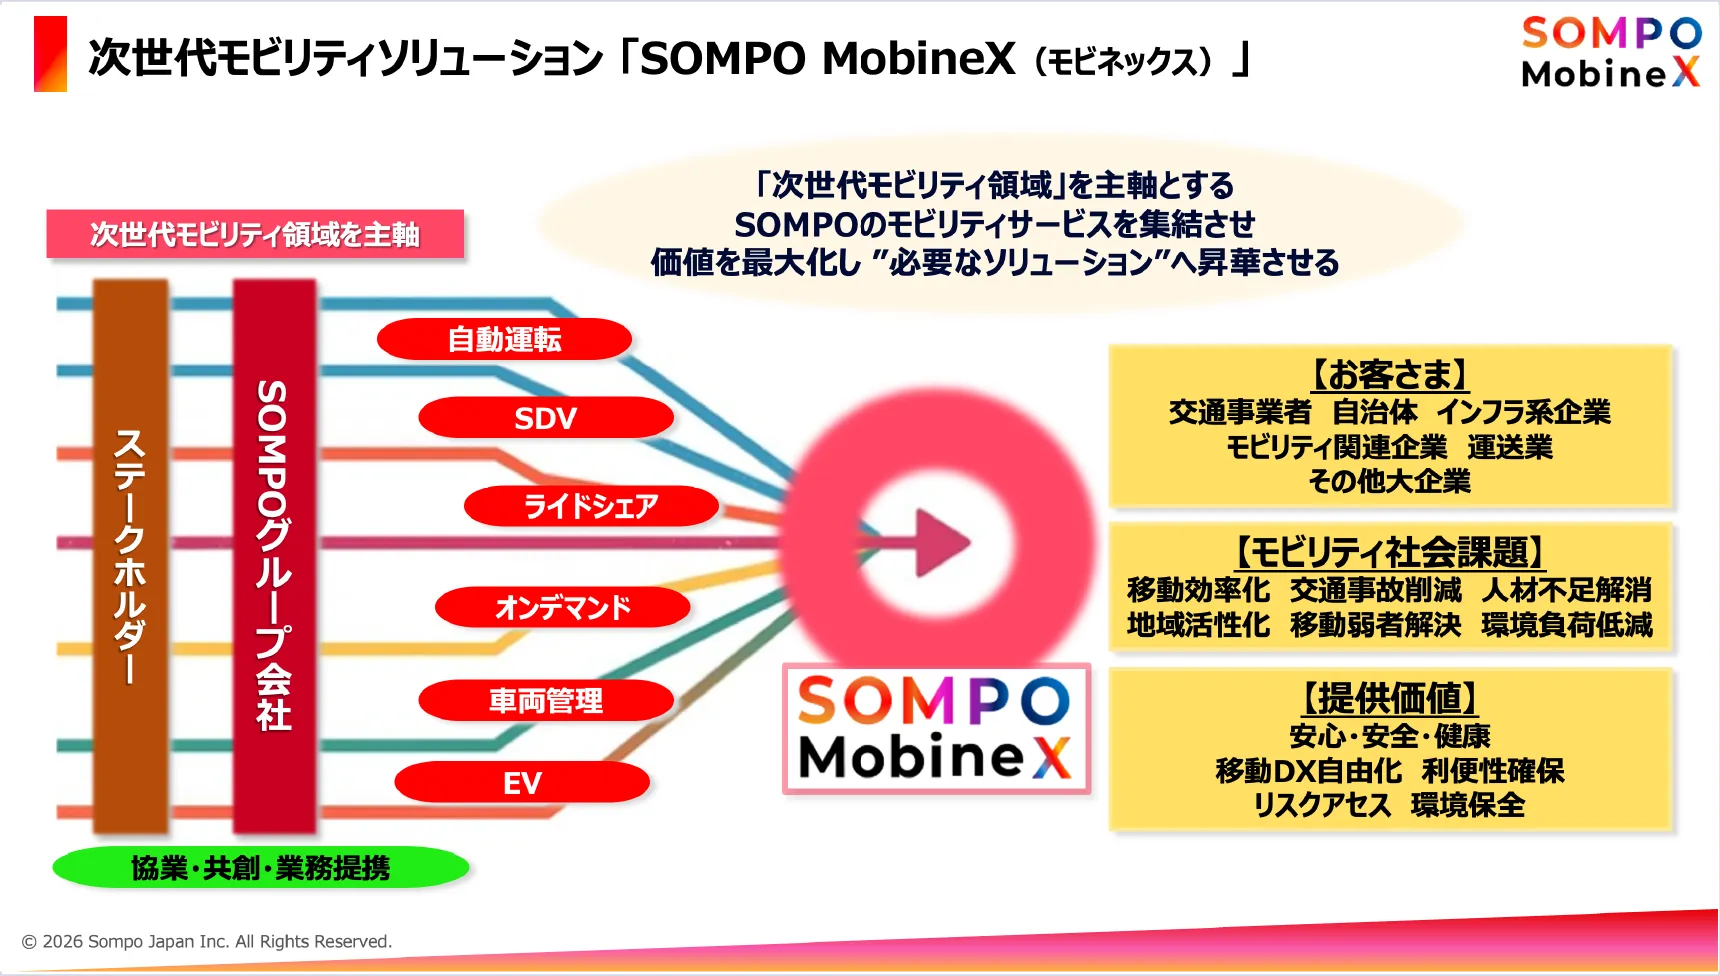
同社は、次世代モビリティのためのソリューション「SOMPO MobineX」を展開する。遠隔監視・運行支援システム「SOMPO ALCS」などと連携し、自治体や運行事業者が地域住民の理解を得るための取り組みや、事故対応、運行管理上のリスクへの対応を支援する。モビリティデータを用いた都市・交通計画の策定も支援し、保険の提供に加えて、自動運転サービスの導入と運営を支援する方針を示した。
SESSION 07Momenta
世界モデルへ進化する自動運転AI
日系OEMと挑むグローバル展開に迫る
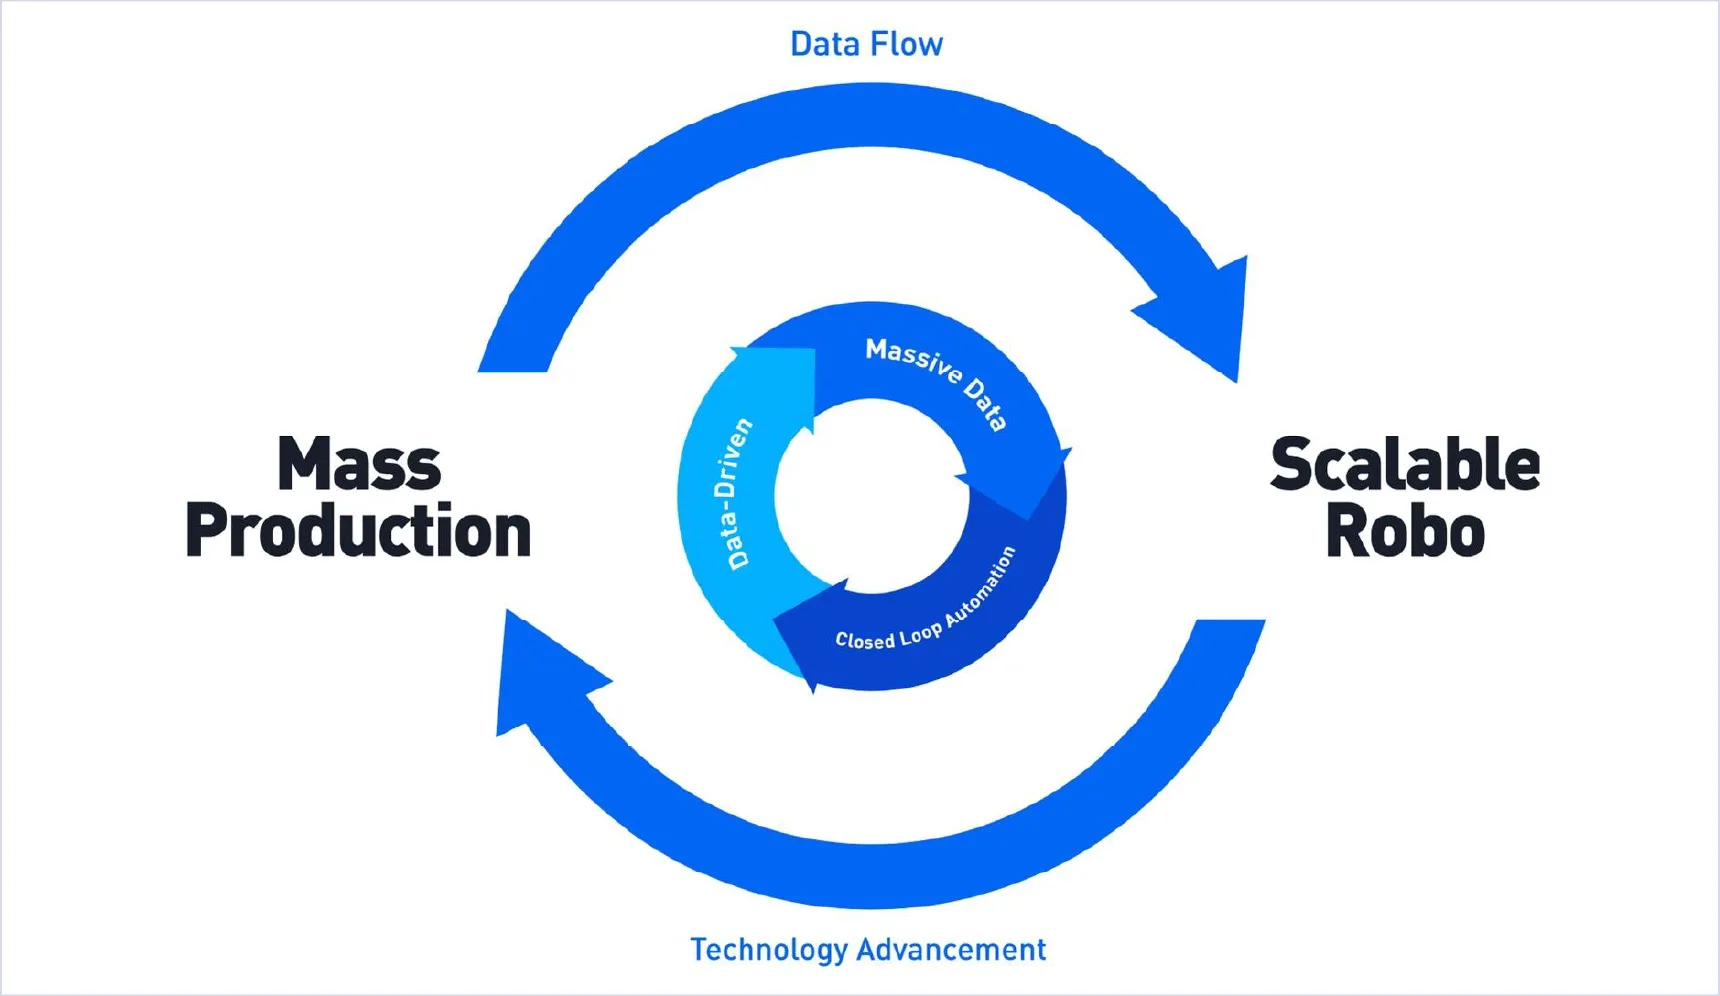
Momentaの勞世竑氏は、同社の「Flywheel、Two-leg」戦略を紹介した。これは、データフライホイールを基盤に、量産事業とスケーラブルな無人運転事業を両輪として推進し、最終的に人間の運転の10倍の安全性を実現することを目指すものである。また、同社は、世界トップ10のOEMすべてと提携、グローバルで協業するOEMは26社に達している。
開発の核となるのは、Scalable L4へ向かう単一の技術「One Mainline」であり、これを支えるのが「Momenta Flywheel」である。Momenta Flywheelは、量産車から収集する大量データ、クローズドループ型の自動化ツールチェーン、データ駆動型AIモデルの3つの要素を組み合わせたエコシステムだ。
AIモデル開発においては、物理法則を考慮した世界モデル「R7」への進化を進めている。R7は、膨大な実走行データによる事前学習を通じて、物理的な常識や因果関係をモデル内部に取り込み、物理世界に対する基礎的な認識を形成する。
また、AI主導の自動ラベリングや、シミュレーション・テストプラットフォームを活用した開発プロセスの標準化・自動化により、人手による作業を削減し、高速な開発サイクルを実現している。こうした開発手法とR7世界モデルの高い汎化能力により、多様な交通環境に迅速に対応できることも同社の強みであるとした。
日本市場での展開に向けては、日系OEMやTier1に対し、①上流段階からの課題抽出・提案、②システムの共同開発、③「日本品質」への適合・磨き上げ、④グローバル市場への共同展開、という4ステップのワンストップ協力モデルを提示。日本企業の自動運転開発の加速と世界展開を強力に支援する姿勢を強調した。
SESSION 08Wayve
AV (自動運転)2.0基盤モデルの展開
日産・Uberとのロボタクシー協業の形
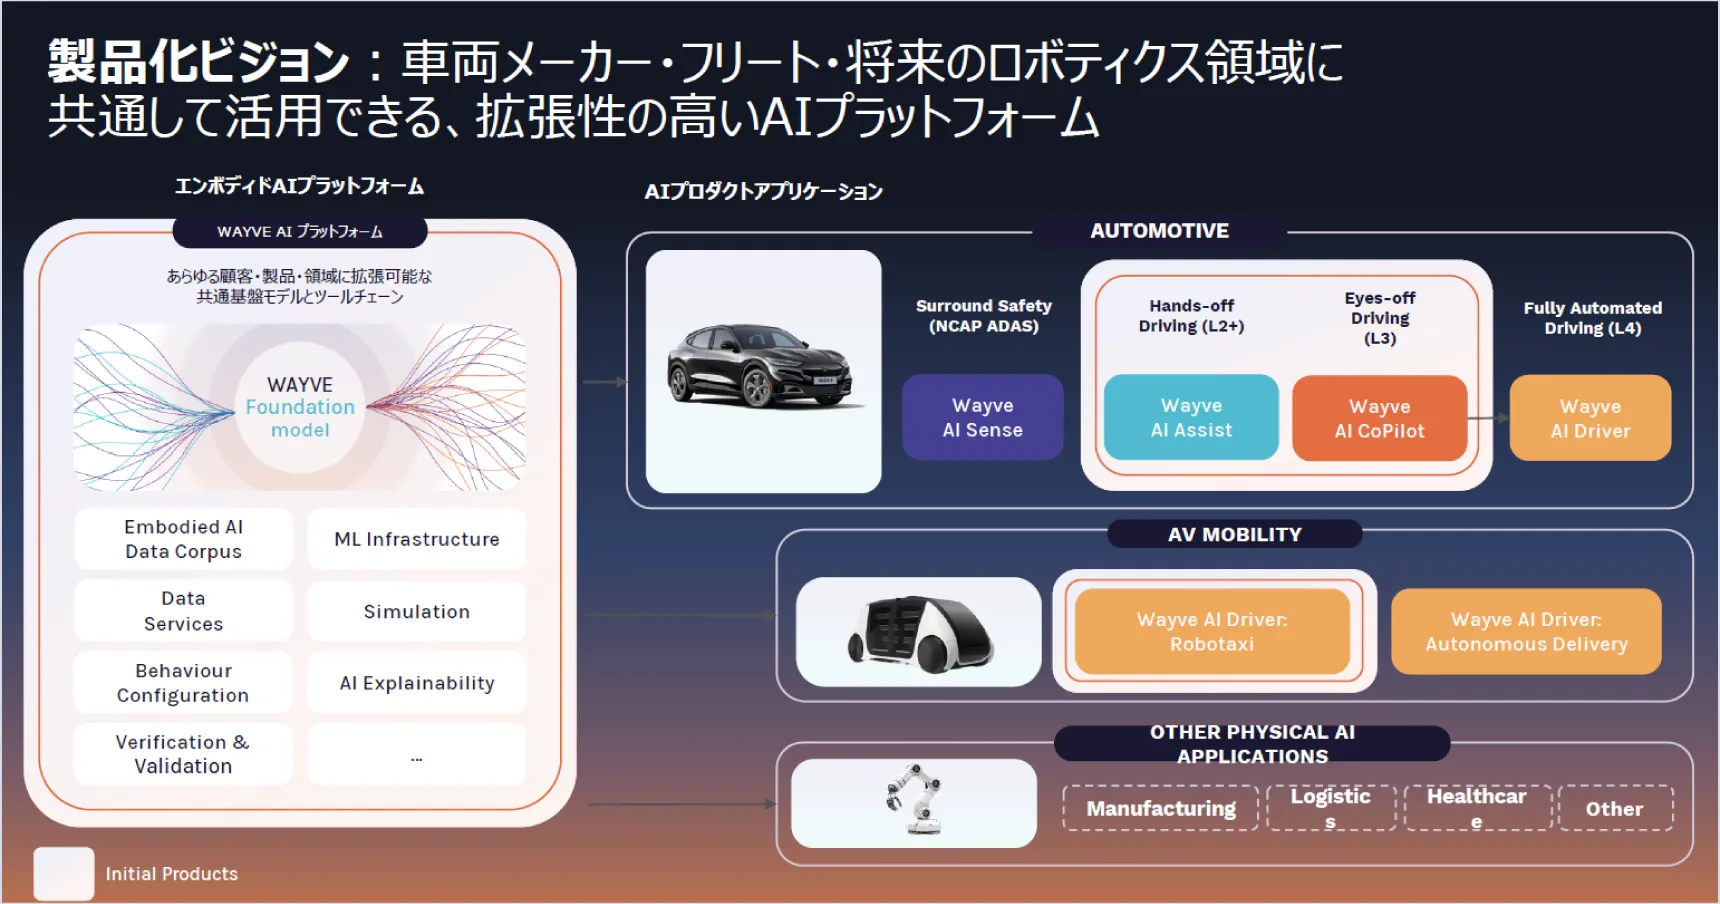
Wayveの亀山将亮氏は、ディープラーニングで認識から制御までを一体的に扱う「AV(自動運転) 2.0」の開発方針を説明した。同社は単一の基盤モデル(Foundation Model)を軸に、乗用車向けからロボタクシー、配送車両まで、多様な車種・用途への適用を進めている。
日本国内での取り組みとして、横浜・大手町・東京流通センターに拠点を構え、組織規模は現在約150名へ急成長している。事前の追加学習を行わない「ゼロショット走行」を世界70か国以上で実証するほか、日産自動車・Uberとの3社協業による東京でのロボタクシー試験運行を年内に開始予定だ。また、2027年度に日本市場へ投入される日産L2++相当となる「プロパイロット」をはじめ、ステランティスやメルセデス・ベンツなどのグローバルOEMへもAIソフトウェアを供給する予定だ。
安全性の検証にあたっては、生成型ワールドモデル「GAIA-4」を活用した高度なシミュレーション環境を構築。さらに、ロンドンにてUberと共同で14万人以上の事前登録を集めた自動運転ライドシェアを開始するなど、実際の運行データとAIの学習を循環させる「AV 2.0 フライホイール」を通じて技術の進化とグローバルなスケールを図る方針を示した。
SESSION 09トヨタ自動車
「事故死ゼロ・移動の自由」を目指して
競争と協調で進める自動運転基盤
トヨタ自動車の皿田明弘氏は、「事故死ゼロ」と「移動の自由」を目標に、競争領域と協調領域を分けて自動運転の開発・導入を進める考えを示した。
競争領域であるE2E車載AIでは、市場を走るコネクテッドカーから多様な走行データを収集・選別し、モデル学習に用いる仕組みを構築している。また、生成AIを活用して、AIによる想定外の出力や安全上の制約を逸脱する出力を抑制・制御する安全機構「ガードレール」を車載システムに実装する。
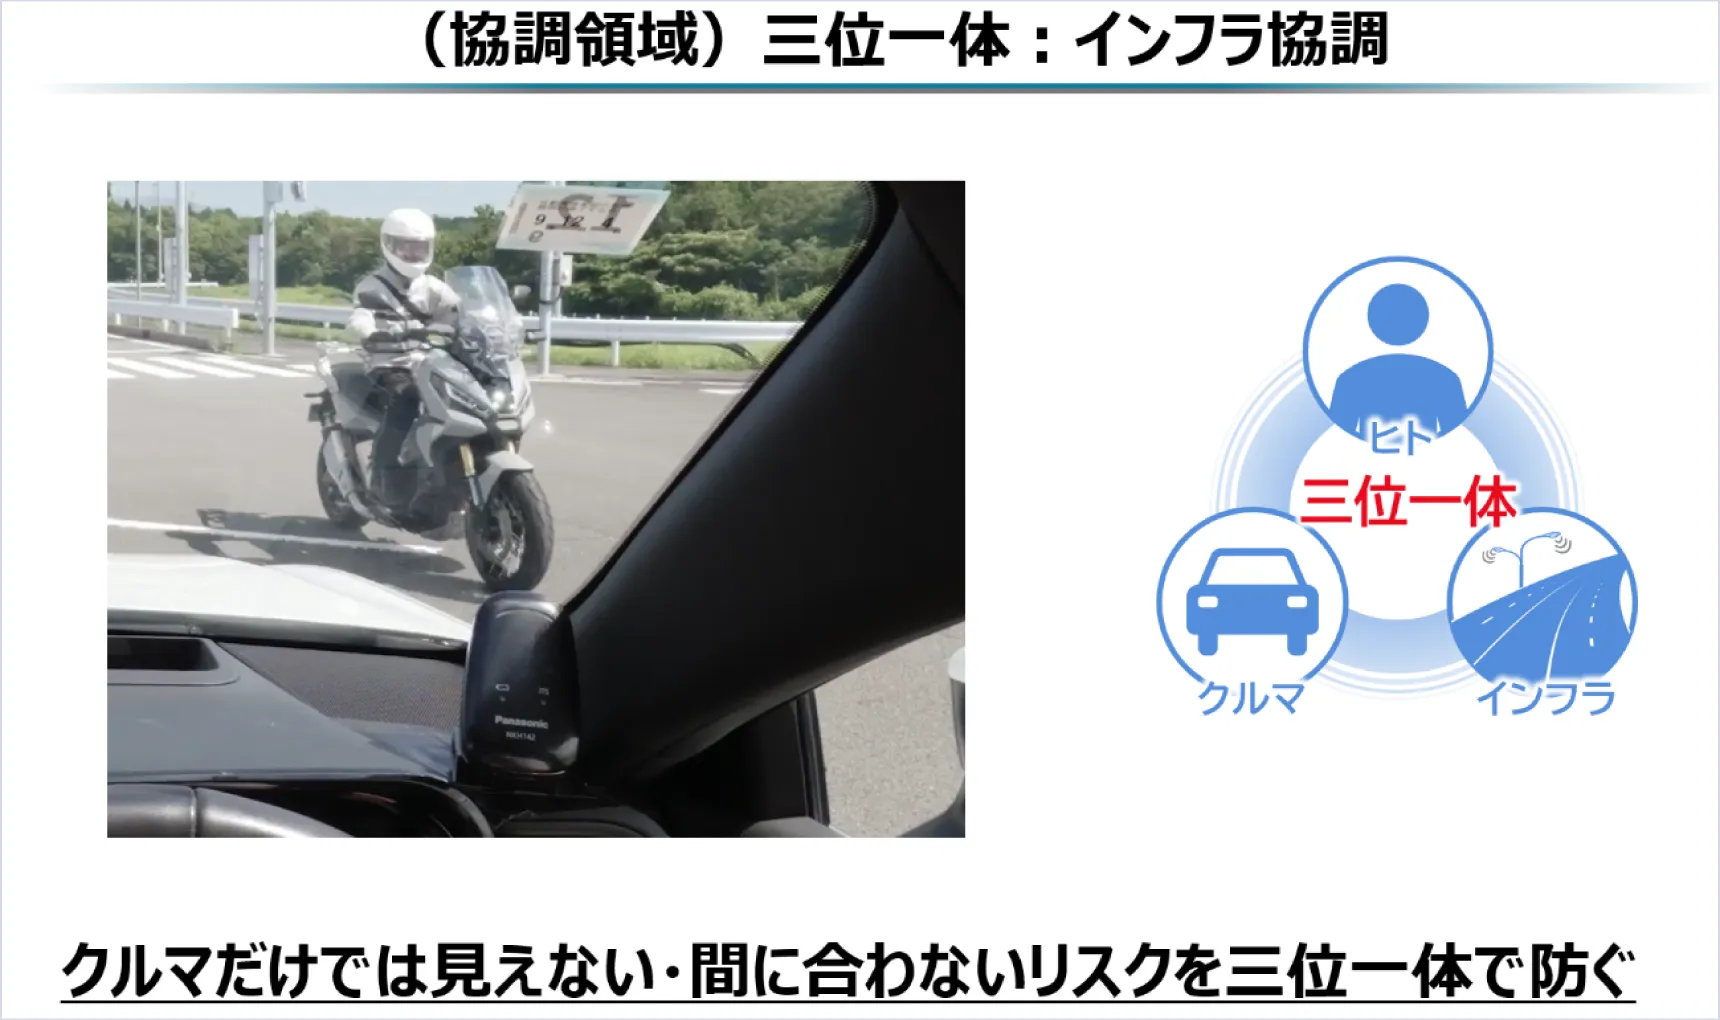
一方、協調領域における社会実装の問題として、車両単体のセンサーやAIでは対応が難しい死角のリスクなどを挙げた。その対応策として、歩行者や二輪車、路側インフラをつなぐITS(高度道路交通システム)、継続的な接続を支える高速通信、首都高などの作業車両情報を集約する管制プラットフォームが連携する「三位一体のインフラ協調」の取り組みも紹介した。
同社では、地域ごとの交通課題に応じて導入を進め、国内4200店舗以上の販売店ネットワークも運用支援に活用していく考えだ。車載技術の開発と並行し、インフラや情報連携、導入後の運用を含む社会システムパッケージも整備。より良い社会づくりに取り組むことを表明し、全体を締めくくった。